Eng


 Domů / Novinky / Novinky z oboru / Pochopení stejnosměrných motorů: Jak vyrobit jednoduchou stavbu vs. profesionální mikro stejnosměrné motory
Pochopení stejnosměrných motorů: Jak vyrobit jednoduchou stavbu vs. profesionální mikro stejnosměrné motory
 2026.06.03
 Novinky z oboru
A DC motor přeměňuje stejnosměrnou elektrickou energii na mechanickou rotační energii pomocí interakce mezi magnetickým polem a vodiči s proudem. Základní stejnosměrný motor s baterií, měděným drátem, permanentním magnetem a komutátorem kancelářské sponky můžete postavit za méně než 30 minut — ale pochopení celého konstrukčního procesu odhalí, proč zejména komerční motory mikro stejnosměrné motory , jsou navrženy s tak přesnými tolerancemi. Tento článek pokrývá vše od domácí výroby až po profesionální specifikace mikromotorů.
Základní součásti každého stejnosměrného motoru
Před stavbou nebo výběrem stejnosměrného motoru musíte pochopit jeho základní části. Každá součást hraje nespornou roli při přeměně elektřiny na rotaci.
- Stator: Stacionární část, která zajišťuje magnetické pole, buď prostřednictvím permanentních magnetů nebo vinutí pole.
- Rotor (Armatura): Rotující část vinutá měděnými cívkami, která vede proud a vytváří krouticí moment.
- komutátor: Segmentovaný měděný kroužek, který obrátí směr proudu v cívkách kotvy, aby se udržela plynulá rotace.
- Štětce: Uhlíkové nebo grafitové kontakty, které přenášejí proud z vnějšího obvodu do komutátoru.
- Hřídel: Výstupní náprava, která dodává mechanickou sílu nákladu.
- Pouzdro/rám: Poskytuje strukturální podporu a dráhu magnetického toku v provedeních s železným jádrem.
V mikro stejnosměrných motorech používaných v zařízeních, jako jsou drony, naslouchátka nebo přesná lékařská zařízení, je všech šest součástí miniaturizováno na průměry malé jako 4 mm , přesto základní fyzika zůstává identická s průmyslovým motorem plné velikosti.
Jak vyrobit základní stejnosměrný motor: Krok za krokem
Tato DIY stavba demonstruje princip fungování s použitím domácích materiálů. Je ideální pro studenty, pedagogy a inženýry, kteří chtějí praktický referenční model.
Požadované materiály
- 1,5 V nebo 3 V AA baterie (nebo držák baterie)
- Přibližně 1 metr smaltovaného měděného magnetického drátu 26 AWG
- Dva velké ocelové zavírací špendlíky nebo kancelářské sponky (pro podpěry kartáčů)
- Jeden neodymový nebo keramický kotoučový magnet (minimální průměr 10 mm)
- Brusný papír (jemná zrnitost, 400 )
- Elektrická páska nebo gumička pro zajištění spojení
Konstrukce krok za krokem
- Naviňte cívku kotvy: Měděný drát pevně omotejte kolem válcového předmětu (např. AA baterie) 15–20krát, abyste vytvořili kompaktní cívku. Nechte přibližně 3 cm drátu vyčnívat z každého konce jako vodiče.
- Zajistěte cívku: Dva volné konce obtočte dvakrát kolem těla cívky, aby držely tvar. Vodiče by měly vycházet axiálně ze středu každé strany.
- Připravte si kontakty komutátoru: Na jednom vodítku zcela obruste sklovinu ze všech stran. Na druhém olově obrouste pouze horní polovinu skloviny. Tato asymetrie vytváří komutační efekt — proud teče pouze během poloviny rotace.
- Sestavte podpěry kartáčů: Ohněte dvě kancelářské sponky do kolébek ve tvaru U a připevněte je ke kladnému a zápornému pólu baterie pomocí pásky. Vodiče cívky budou spočívat a rotovat uvnitř těchto kolébek.
- Vyvažte cívku: Umístěte vodiče cívek do kolébek na kancelářské sponky. Pokud se cívka otáčí nerovnoměrně, jemně ji přetvarujte tak, aby její těžiště bylo zarovnáno s osou otáčení.
- Umístěte magnet: Umístěte neodymový magnet přímo pod nebo nad cívku. Pole by mělo být v klidové poloze kolmé k rovině cívky.
- Testování a odstraňování problémů: Jemně otočte cívku. Pokud se nepokračuje v otáčení, zkontrolujte kvalitu kontaktů na kolébkách, přebruste vodiče nebo otočte polaritu magnetu. Funkční motor obvykle dosáhne 1 000–3 000 ot./min na 1,5 V napájení v závislosti na hmotnosti cívky a síle magnetu.
Konfigurace vinutí stejnosměrného motoru a jejich vliv
U komerčních stejnosměrných motorů určuje způsob připojení budicích vinutí a vinutí kotvy chování motoru v závislosti na otáčkách. Existují čtyři standardní konfigurace:
| Typ vinutí | Připojení | Regulace rychlosti | Typická aplikace |
|---|---|---|---|
| série | Pole v sérii s armaturou | Špatné (rychlost klesá při zatížení) | Elektrická trakce, jeřáby |
| Shunt | Pole paralelně s armaturou | Dobré (téměř konstantní rychlost) | Soustruhy, ventilátory, dopravníky |
| Sloučenina | Jak sériové, tak bočníkové vinutí | Mírný | Výtahy, lisy |
| Permanentní magnet | Žádné vinutí pole; pevné magnety | Dobře | Mikro DC motory, hračky, robotika |
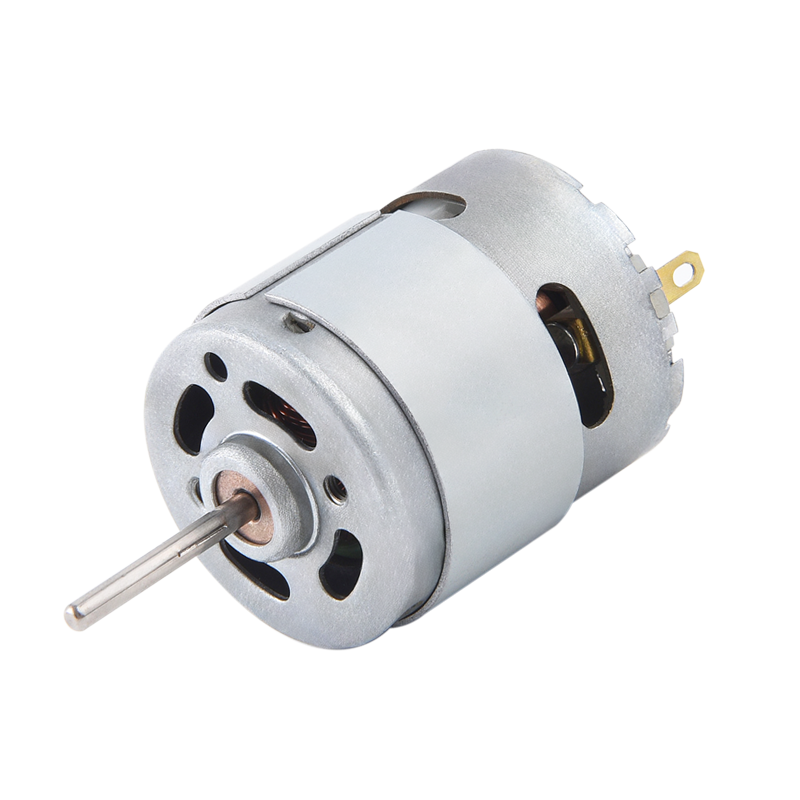
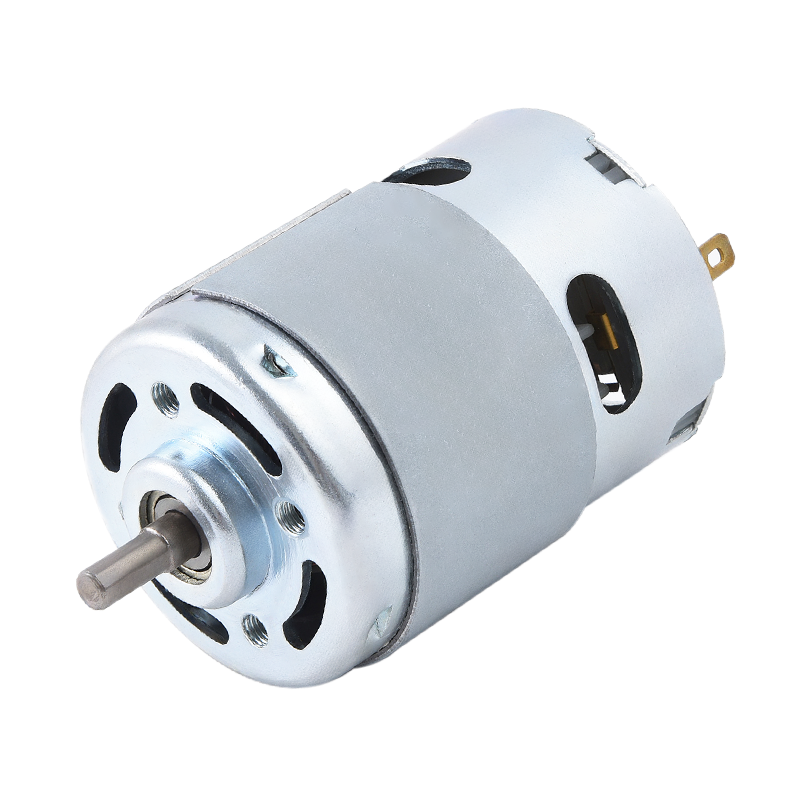
Segmentu mikromotorů dominují stejnosměrné motory s permanentními magnety (PMDC). protože eliminace vinutí pole současně snižuje velikost, hmotnost a ztráty výkonu. Většina mikro stejnosměrných motorů o průměru menším než 50 mm používá tuto konfiguraci.
Mikro DC motory: Specifikace, velikosti a kritéria výběru
Mikro DC motory jsou miniaturizované verze standardních DC motorů, typicky definované jako motory s níže uvedeným průměrem těla 36 mm a provozní napětí mezi 1,5V a 24V . Jsou navrženy pro přesnost, nízkou spotřebu energie a vysokou rychlost otáčení vzhledem k jejich velikosti.
Běžné velikostní třídy Micro DC motoru
| Označení | Průměr (mm) | Typické napětí (V) | Rychlost bez zatížení (RPM) | Utahovací moment (mNm) |
|---|---|---|---|---|
| třída 4 mm | 4 | 1,5 – 3 | 50 000 – 100 000 | 0,02 – 0,1 |
| třída 8 mm | 8 | 3–6 | 20 000 – 60 000 | 0,1 – 0,5 |
| Třída 12 mm (typ 130) | 12–15 | 3–12 | 8 000 – 25 000 | 1–10 |
| Třída 24 mm (typ 280) | 24 – 28 | 6 – 24 | 3 000 – 15 000 | 10 – 80 |
| Třída 36 mm (typ 370) | 35 – 36 | 12–24 | 2 000 – 8 000 | 50–300 |
Klíčové parametry, které je třeba vyhodnotit při výběru Micro DC motoru
- Hodnocení KV (RPM/V): Definuje rychlost na volt. Motor 3 000 KV při 5 V poskytuje přibližně 15 000 otáček za minutu v podmínkách bez zatížení.
- Utahovací moment: Maximální točivý moment, který může motor vytvořit při nulových otáčkách. Překročení této hodnoty způsobí během několika sekund přehřátí.
- Proud naprázdno: Proud odebíraný při volném otáčení, což ukazuje na tření ložisek a ztráty kartáče. Typické hodnoty: 20–150 mA pro motory 8–24 mm.
- Koncový odpor: Nižší odpor umožňuje větší proud a točivý moment, ale generuje více tepla. Hodnoty se pohybují od 0,5 Ω do 30 Ω u mikromotorů.
- Účinnost v provozním bodě: Většina mikro stejnosměrných motorů vrcholí při Účinnost 50–75 %. při asi 10–20 % točivého momentu při zastavení.
Role magnetických materiálů ve výkonu stejnosměrného motoru
Volba materiálu magnetu významně určuje hustotu výkonu stejnosměrného motoru, zejména v mikroformátech, kde záleží na každém miligramu a krychlovém milimetru.
- Feritové (keramické) magnety: Nízká cena, odolnost proti korozi, ale nízká hustota energie (~3,5 MGOe). Běžné u levných motorů a hraček.
- Alnico magnety: Dobrá teplotní stabilita (použitelné do 540°C), střední hustota energie (~5 MGOe). Nachází se ve starších konstrukcích motorů a ve specializovaných vysokoteplotních aplikacích.
- Samarium Cobalt (SmCo): Vysoká hustota energie (~18–30 MGOe), vynikající tepelná odolnost (až 300°C). Preferováno pro letecké a vojenské mikromotory.
- Neodym Iron Bor (NdFeB): Nejvyšší dostupná hustota energie (~35–52 MGOe). Používá se ve více než 80 % moderních vysoce výkonných mikro stejnosměrných motorů díky své schopnosti dodat maximální točivý moment při minimálním objemu, i když vyžaduje ochranné nátěry proti korozi.
Přechod z feritu na magnet NdFeB stejných rozměrů může zvýšit točivý moment motoru 3–5×, což je důvod, proč se miniaturizace stala komerčně životaschopnou až poté, co byly koncem 80. let 20. století sériově vyráběny magnety NdFeB.
Metody řízení otáček stejnosměrného motoru
Řízení rychlosti stejnosměrného motoru je nezbytné v téměř každé reálné aplikaci. Každá ze tří primárních metod vyhovuje různým scénářům:
Pulzní šířková modulace (PWM)
PWM rychle zapíná a vypíná napájecí napětí. Změnou pracovního cyklu – procenta doby, po kterou je napětí zapnuto – se řídí efektivní napětí a tím i rychlost. 50% pracovní cyklus při 12 V se chová jako 6V průměrné napětí. PWM je vysoce efektivní, protože spínací tranzistor rozptyluje minimální energii. Frekvence 20–25 kHz jsou běžné, aby se zabránilo slyšitelnému šumu. Toto je standardní metoda používaná v ovladačích motorů založených na Arduinu, integrovaných obvodech H-bridge, jako je L298N, a většině mikrořadičů stejnosměrných motorů.
Ovládání napětí kotvy
Měnící se stejnosměrné napájecí napětí přímo mění rychlost pod základní rychlost. Tato metoda nabízí plynulou regulaci rychlosti a používá se v bočních a PMDC motorech. Vyžaduje variabilní stejnosměrný napájecí zdroj nebo buck konvertor, takže je hardwarově náročnější než PWM.
Oslabení pole (pro motory s vinutým polem)
Snížení proudu budícího vinutí zeslabuje magnetické pole, což umožňuje rotoru otáčet se rychleji, než je základní rychlost za cenu snížení točivého momentu. Tato technika umožňuje rychlosti nad jmenovitým jmenovitým výkonem a používá se v trakčních systémech a průmyslových vřetenových pohonech.
Aplikace mikro stejnosměrných motorů v reálném světě
Mikro DC motory jsou součástí stovek každodenních produktů. Rozsah jejich aplikací ilustruje, kolik techniky je zabaleno do součástí, které často váží méně než 5 gramů.
- Lékařské přístroje: Inzulínové pumpy používají 6–10 mm PMDC motory k dodání přesných objemů dávky. Chirurgické robotické nástroje se spoléhají na motory třídy 24 mm schopné opakované polohové přesnosti v rozmezí ±0,1 mm.
- Spotřební elektronika: Vibrační motory v chytrých telefonech jsou ploché stejnosměrné mikromotorky typu mince, typicky o průměru 8–10 mm, fungující při 3 V s excentrickou rotující hmotou pro haptickou zpětnou vazbu.
- Automobilové systémy: Moderní osobní vozidlo obsahuje mezi 40 a 80 malých stejnosměrných motorů pro funkce včetně nastavení zrcátek, zdvihání oken, polohování sedadel a tlumičů HVAC.
- Drony a RC vozidla: Kartáčované mikro stejnosměrné motory v rozsahu 8–24 mm pohánějí osy stáčení, náklonu a naklánění v malých kvadrokoptérách, i když pro delší životnost jsou stále více preferovány bezkomutátorové konstrukce.
- Průmyslová automatizace: Mikro DC motory pohánějí zaostřovací mechanismy v kamerách pro strojové vidění a vodicí šrouby kompaktních CNC stolků vyžadujících submilimetrové polohování.
Běžné poruchy stejnosměrného motoru a jak je diagnostikovat
Ať už jste si postavili stejnosměrný motor sami nebo provádíte údržbu mikromotoru v produktu, pochopení poruchových režimů šetří čas a zabraňuje poškození.
| Symptom | Pravděpodobná příčina | Diagnostická metoda |
|---|---|---|
| Motor se neotáčí | Přerušený obvod v kotvě nebo kontakt kartáče ztracen | Změřte odpor svorky; by nemělo být ∞ |
| Nadměrné jiskření na kartáčích | Opotřebované kartáče, špinavý komutátor nebo přetížení | Zkontrolujte povrch komutátoru; zkontrolovat aktuální odběr |
| Nízká rychlost nebo nízký točivý moment | Demagnetizované permanentní magnety nebo vysoká odolnost proti kartáčům | Porovnejte rychlost bez zatížení s datovým listem; zkontrolujte přítlak kartáče |
| Přehřívání | Nepřetržitý provoz v blízkosti vázacího momentu | Změřte proud; porovnat se stálým proudem |
| Vibrace nebo hluk | Ohnutý hřídel, opotřebovaná ložiska nebo nevyváženost cívky | Otočný hřídel ručně; zkontrolujte radiální vůli >0,05 mm |
Kartáčované vs. bezkomutátorové stejnosměrné motory: Kdy je použít
Termín "stejnosměrný motor" stále více zahrnuje jak kartáčovaný, tak bezkartáčový (BLDC) design. Pochopení kompromisů určuje správnou volbu pro každý projekt.
- Kartáčované stejnosměrné motory: Jednodušší ovládání (stejnosměrné napětí nebo PWM), nižší cena, ale kartáče se opotřebovávají. Typická životnost kartáče je 500–3000 hodin v závislosti na zatížení a rychlosti. Ideální pro levné spotřební výrobky, hračky a prototypy.
- Bezkomutátorové stejnosměrné motory: Elektronická komutace přes řídicí IC zcela nahrazuje kartáče. Životnost přesahuje 10 000 hodin , účinnost je o 5–15 % vyšší a špičkové rychlosti jsou vyšší. Vyžaduje se pro drony, přesnou robotiku a lékařské implantáty, kde se o spolehlivosti nedá vyjednávat.
Pro kutila, který si staví první motor nebo prototypuje malého robota, nabízejí kartáčované PMDC motory ve formátu 130 nebo 180 nejsnazší vstupní bod – jsou široce dostupné, stojí méně než 1 USD za kus a pracují přímo s jakýmkoli štítem ovladače motoru PWM.
Novinky
-
Kartáčujte původ stejnosměrného motoru a fyzické základy The Kartáčový stejnosměrný motor je průkopníkem v přeměně elektrické energie na mechanický pohyb a její...
ČÍST VÍCE -
Kdo v těchto dnech stále používá kartáčované stejnosměrné motory? Kartáčované stejnosměrné motory v malých spotřebičích Navzdory rostoucímu zavádění technologie bezkom...
ČÍST VÍCE -
Kartáčové aplikace stejnosměrných motorů ve spotřební elektronice a chytrých zařízeních Úloha stejnosměrného motoru v designu spotřební elektroniky Kartáčový st...
ČÍST VÍCE
 Domů
Produkt


autorská práva © Yuyao Hongyang Micromotor Co., Ltd. Všechna práva vyhrazena.